自行车为什么不会倒:这道题人类答了 150 年,标准答案改了三次
- 作者:Bougie
- 创建于:2026-11-02
- 更新于:2026-11-02
把一辆自行车立在地上,松开手,它撑不过两秒。两个轮子加一根梁,本质上就是一个倒立摆——控制理论课的经典大题,唯一能稳定存在的姿态是躺着。
但同样这辆车,骑起来就像换了个物种。不用骑手扶,让它自己跑,它走直线;撞一下车尾,它晃两下,又回到直线上。
全世界大约有 10 亿辆自行车,每天都有几十亿次"倒立摆为什么不倒"的演示在马路上发生。而"它到底为什么不倒",是一道标准答案被推翻过两次的力学题。最新一版答案还有点让物理学家下不来台:它不倒,没有什么单一的原因。
# 一、第一版答案:陀螺效应,和一场想杀死自行车的实验
最直觉的解释是陀螺效应。旋转的车轮就是一枚陀螺仪,角动量让它抵抗姿态改变;车开始向左倾时,前轮的旋转会通过陀螺进动把车把往左边拧——仿佛车轮自带一套修正系统。"车轮转起来就不倒",听上去天衣无缝,写进了不少科普书。
1970 年,英国工程师 David Jones 决定做一件反向的事:既然陀螺效应是自行车不倒的原因,那就造一辆没有陀螺效应的自行车,看它倒不倒。他给自己的作品起了个狠名字——URB,UnRidable Bicycle,骑不了的自行车。
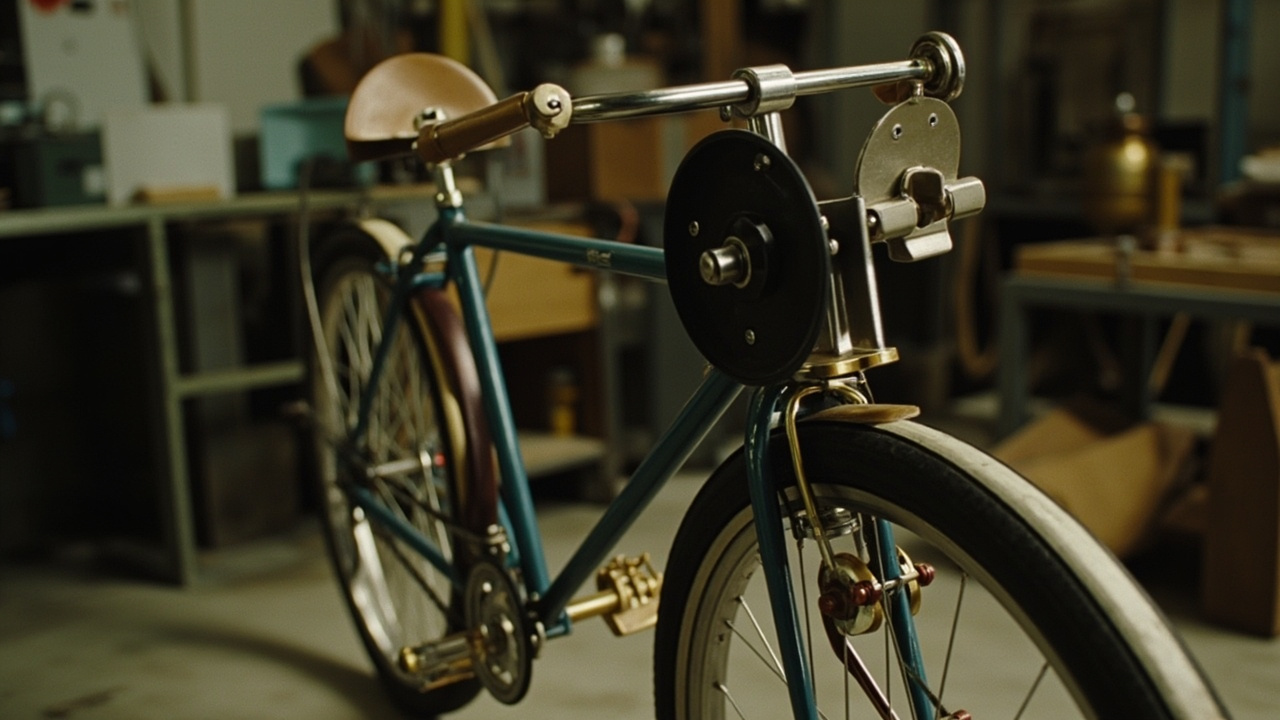
URB 的做法很直接:在前叉两侧装一对同轴飞轮,一个正转一个反转,转速相同——整个前轮系统的净角动量为零。按照陀螺理论,这辆车应该离手就摔。
结果它骑起来稳稳的。Jones 本来想写一篇《自行车为什么能骑》的论文,先给自己证明了"跟陀螺没关系"。他前后造了好几辆 URB,专门设计来必摔的车一辆都没摔成——想杀死自行车,比想象中难得多。
陀螺效应并不是完全没用:它确实贡献了一个回正力矩,帮了忙,但主角不是它。第一次打脸完成。
# 二、第二版答案:购物车轮的直觉
第二个解释更聪明:拖距(trail)。超市购物车轮为什么永远自动对准前进方向?因为它的安装轴向前倾斜,轮子的接地点落在轴线的后方——轮子想歪,它的支撑点就把歪的分量"拖"回正。飞机前起落架同理。
普通自行车的前叉正是这么设计的:转向轴延长到地面,交点落在前轮接地点前方,两个点的水平距离就是 trail。有拖距的车,松开手把车把会自己回正、自己走直线。这是第二版标准答案:自行车不倒,因为它是一个巨大的购物车轮。
Jones 又来拆了。这次他造一辆拖距为负的 URB——转向轴延长线的落点被挪到接地点后面,按理论这车的前轮应该像被踩了尾巴的猫,越跑越歪。
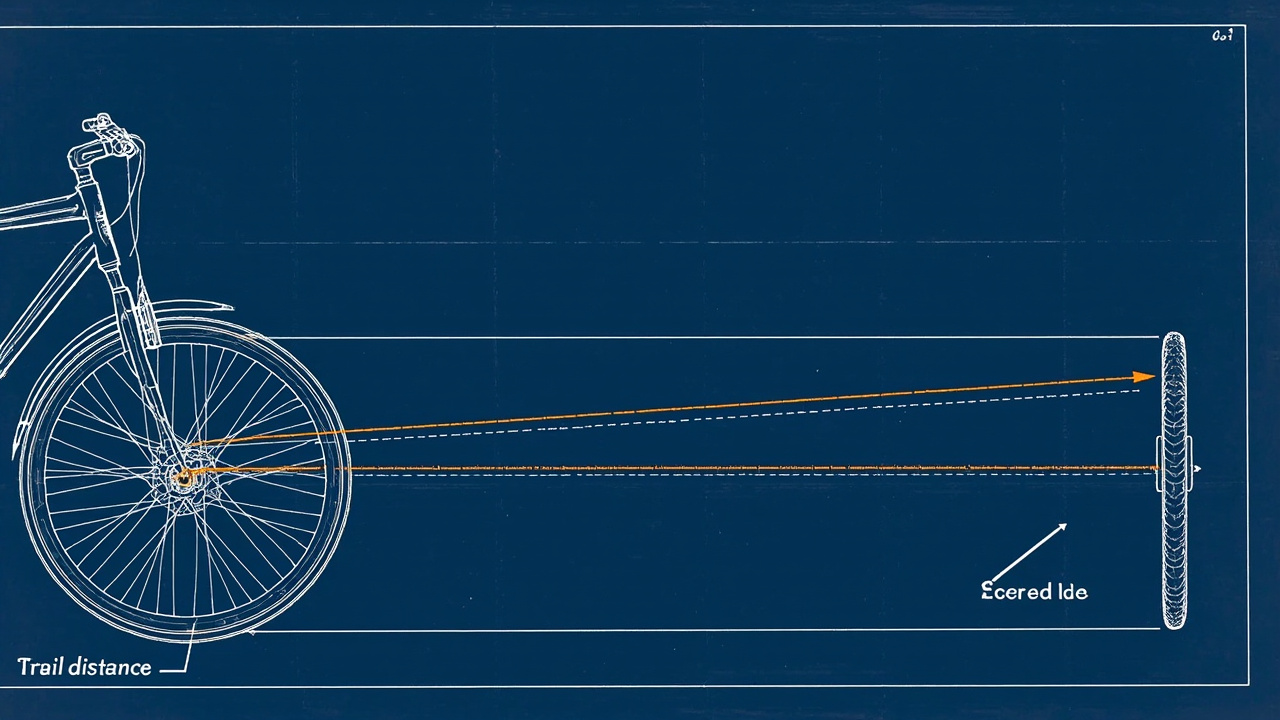
骑上去:非常难骑,颠簸路面上确实险象环生——但平路上依然骑得动,依然不倒。拖距是重要参数,但也不是必要条件。第二次打脸。
两次实验留下一个尴尬局面:两个最有说服力的解释都被松了绑,可自行车明明就在那里稳稳地跑。真正的答案其实早就有人写出来了——写出来的那年,离 Jones 的实验还有 71 年,只是没人读。
# 三、1899 年的方程,被冷落了一百年
1899 年,英国数学家 Francis Whipple 在《Quarterly Journal of Pure and Applied Mathematics》上发表了一篇《The stability of the motion of a bicycle》。他把自行车简化成几个刚体:车架加骑手是一个,前叉加前轮是一个,引入侧倾和转向两个自由度,用纸笔列出了完整的线性化动力学方程。稳定与否,归结为算一组特征值的符号。
这份方程组包含了自行车稳定性的全部秘密——然后被忽略了将近一个世纪,几乎无人引用,直到 20 世纪 70 年代才被重新发现。2007 年,Meijaard、Papadopoulos、Ruina 和 Schwab 把它重新推导、复核、整理成一份基准模型发表在《英国皇家学会会刊》上,结论:Whipple 一百多年前用纸笔算的,全对。
方程不长(这里的写法沿用 2007 年基准模型的形式):
M·q̈ + v·C·q̇ + (g·K0 + v²·K2)·q = 0

q  = [侧倾角, 转向角]     ← 两个自由度,四阶系统
M  : 质量与惯量            C : 随速度变化的耦合项
K0 : 重力项                K2 : 随速度平方增长的项
v  : 车速
注意这个结构:侧倾和转向两个自由度,通过矩阵 C 被速度 v 缝在一起。让特征值实部扫一遍速度区间就能发现,"会骑"不是一个开关,而是一段速度窗口——太慢,重力项撑不住,车倒;快过某个上限,另一个蛇形摆动模态(weave)发散,车也倒。自行车在刚起步和极限冲刺时最难骑,不是玄学,是特征值。
问题是:方程对了,"陀螺效应"和"拖距"又都被实验松了绑,那稳定性到底从哪来?
# 四、2011 年:一辆"什么都不靠"的自行车
2011 年 4 月,Science 杂志刊登了一篇标题就是答案的论文:A bicycle can be self-stable without gyroscopic or caster effects(自行车可以在没有陀螺效应和拖距效应的情况下自稳)。作者五人:Kooijman、Meijaard、Papadopoulos、Ruina、Schwab。
他们造了一辆叫 TMS 的实验自行车:前轮小到角动量可以忽略,拖距是负的——上一版答案里的两大支柱被同时拆掉。然后在车架上重新分配质量:前车体上压两块配重,让这部分的重心落在转向轴前方、并且低于转向轴。
按陀螺派和拖距派的理论,这辆车应该当场摔死。按 Whipple 方程预测:它在某个速度区间内自稳。
实测:推出去,轻微扰动后,它自己回正了,一路稳稳地跑。
机制不神秘,就藏在那个 K0 重力项里:车向左倾倒的一瞬间,悬在转向轴前方的配重因为重心偏出轴线,重力会产生一个把前轮往左拧的力矩。车往哪边倒,前轮就往哪边拐——接地点被"接"到重心正下方,倒立摆的底座自己追上了正在倒的塔。回路闭环:
也就是说,侧倾和转向根本不是两个独立的动作,它们是一个耦合的自由度。自行车不需要陀螺仪,也不需要购物车轮,它需要的是"往哪边倒就往哪边打方向盘"这条反射弧。前两版答案都问错了问题——不是"哪个部件让它不倒",而是"这组参数是否恰好让侧倾触发正确方向的转向"。
论文还顺手做了反向验证:把 TMS 的前配重挪到转向轴后方,自稳立刻消失。答案是一组参数的组合,动一块,塌一车。
# 五、骑手,是这套反射弧的高配版
看懂 lean-to-steer,再看自己骑车,会发现骑手做的事和这辆车的自动机制是同一件事。你的内耳和视觉感知侧倾,手臂把"侧倾误差"换算成转向输入——人就是一个把倾角变成车把角的反馈控制器,只不过传感器是生物的。
高速骑车的人都有一个说不清来历的肌肉记忆:想右转,先向前推右把。推右把,前轮反而短暂向左偏——车身被甩得向右倾——一旦倾起来,车就自己拐向右边了。这就是 countersteering,摩托车考驾照的必考知识,其物理内核正是同一条耦合回路:转向触发的不是弯道,是侧倾;侧倾才是真正的方向盘。
这套反射弧还有一个残酷的对照实验:把转向装到后轮上。后轮转向自行车物理上对称得漂亮,但"侧倾触发前轮"的反射弧被接反了位置——结果几乎没有人能骑它超过几米,包括职业车手。肌肉记忆一旦失效,人类就变回那台撑不过两秒的倒立摆。
# 六、工程一直在科学前面跑
最后把时间线排一下,反讽就出来了:
- 1885:Starley 的 Rover 安全自行车定型——今天自行车的形态从此没再变过
- 1899:Whipple 写出完整方程,无人问津
- 1970:Jones 用 URB 系列亲手拆掉两个流行解释,顺便发现"造一辆难骑的车"远比"造一辆好骑的车"难
- 2007:Whipple 方程被复核确认,成为基准模型
- 2011:Science 论文证明自稳不依赖任何单一机制
自行车被造得好用的那年,比第一个正确的方程早了 14 年,比人类真正理解它早了 126 年。这不算孤例:帆船下了几千年水,流体力学不到三百岁;莱特兄弟 1903 年上天时,机翼升力的理论解释到现在都没完全收尾。工程不需要等待科学——试错、市场、车匠的手,足够把一个没人理解的设计迭代成十亿人每天在骑的机器。
所以"自行车为什么不会倒"的最终答案,不是任何一句原理,而是一个让直觉不太舒服的陈述:它不倒,是因为它的参数恰好凑成了一台"会跟着自己的倾倒打方向盘"的倒立摆——而凑成这件事的每一个要素,包括陀螺和拖距,都不是不可或缺的。
下次下坡松开车把的那几秒,你把全部重量交给了一台人类还没完全解释清楚的机器。它不会介意。先有自行车,后有解释——这不是科学的失败,这是工程的日常。