扶梯的扶手总在抢跑:写进标准里的那 2%
- 作者:Bougie
- 创建于:2026-11-03
坐扶梯的时候做个小实验:手轻轻搭在扶手带上,别握紧,就让它自己决定去哪。到扶梯尽头时,大多数人的手臂已经伸在身体斜前方——不是你伸的,是扶手把你匀速"送"过去的。你的脚站在名义上和它同速的梯级上,手却被一条抢先的带子一路领前。
这不是错觉,也不是这台扶梯维护不良的意外。它是一条写进标准的硬性规定:EN 115-1(欧洲)和 GB 16899-2011(中国)都写着同一件事——扶手带速度与梯级速度的允差为 0 ~ +2%。扶手带必须和梯级一样快,或者略快,绝不允许慢。
一台每天载你上下楼的机器,核心部件被规定必须"抢跑"。这件事值得从头捋一遍。
# 一、一台扶梯,其实是两套传动
扶手带和梯级看起来是同一台机器的两半,机械上却是两套系统。
梯级这一半很"硬":每一级梯级固定在两条金属链上,由驱动主机通过链轮拖动。金属链几乎不伸长,梯级之间的关系是焊死的,只要主机转速不变,它们就是一整块会转的地板。
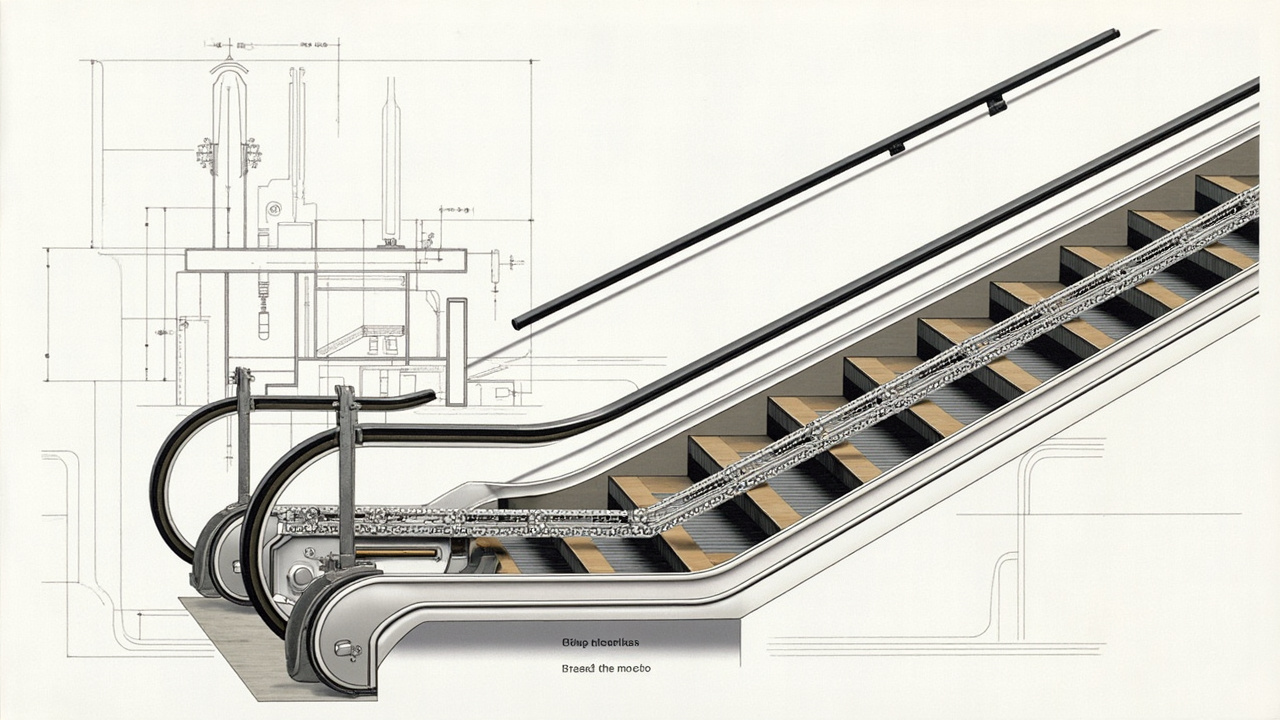
扶手带这一半很"软":它是一条橡胶复合带——外层是带花纹的耐磨橡胶,中间是决定周长稳定性的张力层(钢帘线或织物),内侧是滑层。它不是被齿轮咬着走的,而是靠上下两端的摩擦轮压着转,再由张紧装置绷住——本质上,是"被摩擦力拽着跑"。
于是同一台扶梯里,一边是几乎不变形的金属链,一边是会磨、会老化、会打滑、张力会随温度和时间漂移的橡胶带。两套系统的同步不是结构保证的,是靠维保"伺候"出来的。
而且现实里,漂移方向几乎只有一个:变慢。摩擦轮打滑、张力衰减、导轨阻力增大,扶手带都会往慢里掉。扶手带厂商 Deysse 的运维分析里有一笔真实案例:2024 年杭州某地铁扶梯,扶手带速度偏差漂到 -1.8%(比梯级慢),润滑、更换导轮、重新校张紧之后,才回到 0.5% 以内。
1.8% 听起来是个小数。它到底意味着什么,第三节算给你看。
# 二、为什么红线画在 0%,而不是 ±2%
工程上造不出两套永远同步的传动系统,标准干脆放弃了"同步"这个要求,改成规定误差的方向:可以快,不许慢。
因为两种偏差摔倒的方向不一样。
扶手带慢:手被匀速拖向身后,重心后移。向后摔是最糟糕的摔倒方向——防御反射弱,后脑和脊柱首当其冲;而且在 30° 的斜面上,"向后摔"不是摔,是滚。一个人滚下去,身后还排着一串人。
扶手带快:手被匀速往前送,上身微微前倾。前倾是人最熟悉的失衡方向——上楼梯本来就前倾,迈一步就接住了。
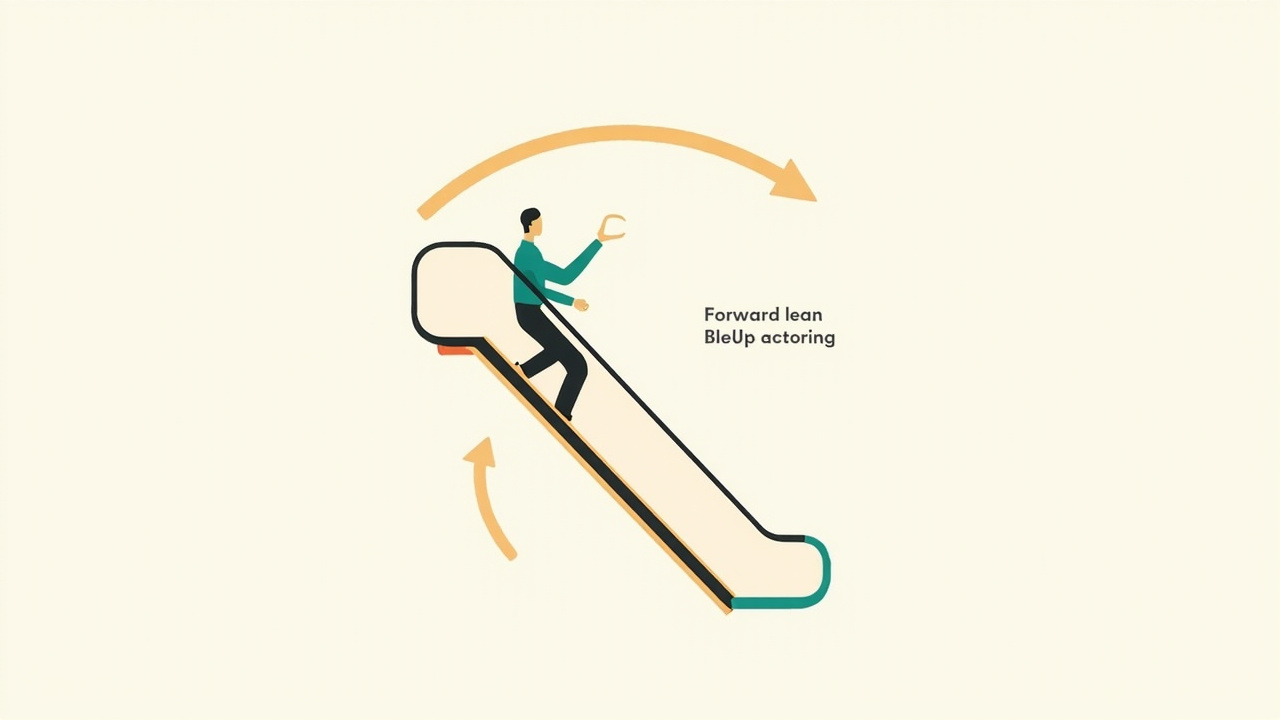
换句话说,标准利用了摔倒的方向不对称:向前失衡有救,向后失衡没救。与其消灭误差——做不到——不如立法规定误差只准朝"有救"的那一侧偏。
这也解释了为什么"扶手带停转"是大事故。维保失守时,偏差往往一路滑过 0% 变成负数。同一个案例集里还有一笔:2024 年海口某商场扶梯超过一年没做季度校准,扶手带持续打滑、速度落后于梯级,最终有乘客摔倒。
+2% 的上界也不是白给的:再快,手臂就真会被拉着走,老人和小孩受不了。0 到 +2,是"刚好够你前倾、又不至于拽你"的窗口。
2017 年修订的 EN 115-1 又加了一道保险:扶梯必须加装扶手带速度监测装置,速度偏差超过限值(约 ±15%)、或扶手带断裂/过度拉伸时,自动停梯。老扶梯没有这套装置——你在网上看到的"梯级在跑、扶手带不动"的惊悚视频,正是标准想用传感器堵死的最后一种状态。
# 三、2% 是多少?算给你看
商场扶梯最常见的名义速度是 0.5 m/s(公共交通型可以到 0.65 m/s,但那档只允许用在倾角不超过 30° 的扶梯上)。+2% 就是 0.01 m/s——每秒 1 厘米。
以一部常见规格的扶梯为例:提升高度 10 米,倾角 35°,斜长 = 10 ÷ sin 35° ≈ 17.4 米,全程约 35 秒。扶手带在这 35 秒里,比你的脚多走 17.4 × 2% ≈ 35 厘米。
斜长     = 10 / sin(35°) ≈ 17.43 m
全程时间 = 17.43 / 0.5   ≈ 34.9 s
+2% 领先 = 17.43 × 0.02  ≈ 35 cm
-1.8% 落后 = 17.43 × 0.018 ≈ 31 cm
35 厘米,差不多就是你到顶前手臂被"送"出去的距离——刚好够身体在跨出去之前先摆好向前的姿态。而杭州那部漂到 -1.8% 的扶梯,同样的行程里扶手带落后你 31 厘米:整程几十秒,你的手一直被拖在身后,对平衡差的人来说足够晃一下。
同一个 2% 的量级,一边是 35 厘米的温柔推送,另一边是 31 厘米的持续拉拽。这就是它为什么必须是"0 到 +2",而不是"±2"。
# 四、它最初是个游乐项目
扶梯的前身根本不想运人,只想收门票。
1859 年,Nathan Ames 注册了一个"旋转楼梯"专利,没造出来。1892 年,Lehigh 大学毕业的工程师 Jesse Reno 把一条带防滑齿的传送带倾斜 25 度,做出了他叫"倾斜电梯"的玩意。1896 年秋天,它被装上纽约 Coney Island 的老铁码头——25 美分一张票,当游乐设施卖。两周,约 7.5 万人次排队上去,再自己走下来。
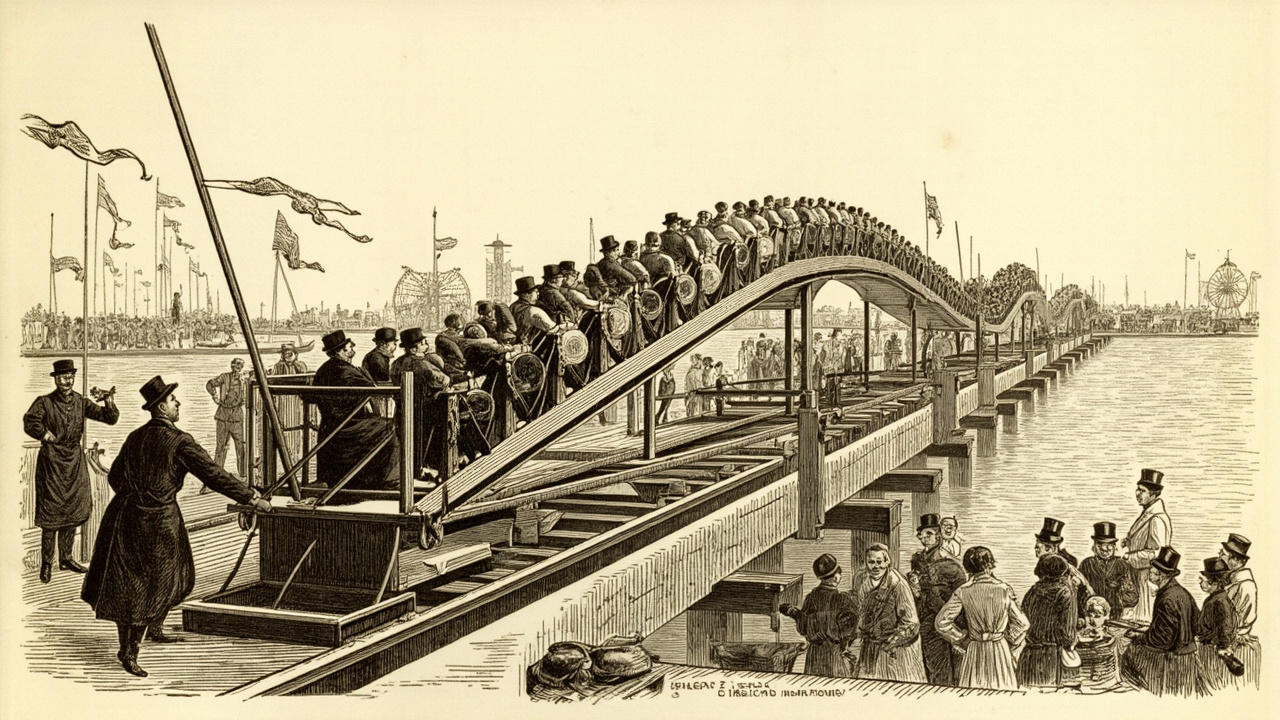
真正把它变成运输工具的是 Otis。工程师 Charles Seeberger 把拉丁语 scala(梯)和 elevator 缝在一起,造出"Escalator"这个词;Otis 在 1899 年做出第一台真正的梯级式扶梯(1900 年巴黎世博会亮相),1910 年买断 Seeberger 的专利和商标,1911 年干脆把 Reno 的公司也收了。
然后是一个商标史上的经典结局:Escalator 这个词太好用了,1950 年 Haughton Elevator Co. 诉 Seeberger 一案中,它被判为通用名称,商标作废。Otis 亲手发明的产品名,从此全世界免费共用——你今天说的每一个"扶梯",都曾经是它家的注册商标。
# 五、顺手三个冷知识
梳齿板是全梯最怂的保命件。 梯级钻进地面的那排黄色"梳子"下面,藏着一对微动开关:梳齿被异物(鞋带、裙摆、拖鞋)顶得位移超限,开关立刻断电,整台扶梯制停。它是全梯最廉价的部件,也是触发率最高的安全装置。怂,是设计出来的。
"靠右站立"可能是个运力坏习惯。 2016 年伦敦交通局在 Holborn 站做了六个月试验,要求乘客两侧都站、不许走动:扶梯运力从 115 人/分钟涨到 151 人/分钟,提升约 30%;高峰时段这批 23.4 米高的扶梯多运了约 3500 人。逻辑很简单:留给步行的那条通道,单位时间通过的人远少于站满的人。不过 TfL 最终没有全网推广——在扶梯足够长的通勤网络里,不让步行者超车,会拖慢他们整趟出行的时间。礼仪和运力的算术,各有各的理。
扶梯空跑也在吃电,所以新扶梯会"打盹"。 变频扶梯用光电或红外感应探测乘客:没人时把速度降到名义值的四成左右,有人靠近再升回 0.5 m/s。省下的,就是"无人在梯"那段时间的全速电费。
# 结尾:标准替你选好了摔倒的方向
工程标准里最容易被忽略的一类条款,不是"不准危险",而是"必须朝安全的方向不完美"。误差是消灭不了的,那就立法把误差赶到伤害最小的一侧。
+2% 就是这样一个条款。它没有假装两套传动能永远同步,而是承认橡胶会磨、张力会漂、摩擦会滑,然后规定:所有的漂,只准往"有救"的那边漂。
下次坐扶梯,手轻轻搭上去,感受那每秒 1 厘米的、均匀的向前一送。那不是机器的误差,是有人提前替你算好的:如果它有一天必须不准,就让它不准在这个方向。